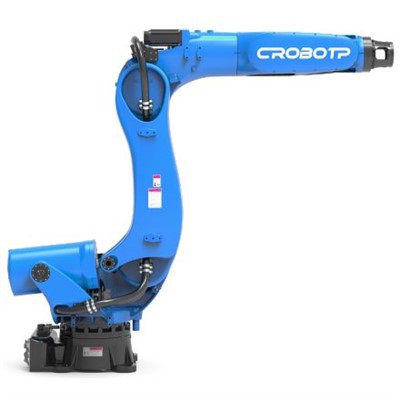
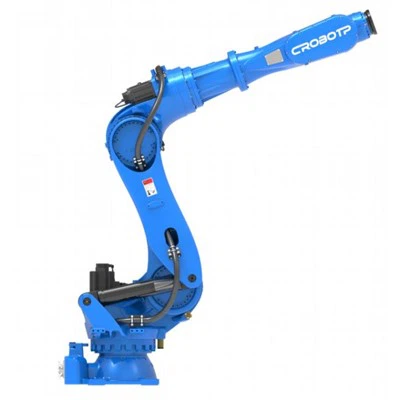
Description du produit
Le CRP-RA18-20 est un robot industriel à six axes conçu pour gérer les tâches qui nécessitent un mouvement flexible autour des pièces, des équipements et des postes de production. Sa structure articulée prend en charge l'intégration dans différentes configurations de lignes de production, tandis que les configurations de montage disponibles offrent des options pour la planification de l'installation.
Pour les intégrateurs de systèmes, l'adéquation du robot dépend de l'enveloppe de travail requise, de l'outillage, des caractéristiques de la pièce, du temps de cycle et de l'équipement environnant. Reportez-vous aux spécifications techniques et aux dessins d'installation lors de l'évaluation de son adéquation à une application de manutention spécifique.
Scénarios d'application
Chargement et déchargement de machines
Transférer les pièces entre une position d'alimentation et un support de machine. La portée du robot et son mouvement sur six axes peuvent prendre en charge des configurations dans lesquelles l'outil doit s'approcher de la machine ou de la pièce à usiner dans une direction définie.
Transfert entre postes de travail
Déplacez les composants entre les postes de production, les convoyeurs et les postes de manutention désignés. La plage de travail et la disposition de montage aident à déterminer si le chemin de transfert requis correspond à la disposition des cellules prévue.
Gestion du prélèvement et du placement
Ramasser et placer des composants ou des produits à des positions définies. La charge utile maximale de 20 kg et la précision de positionnement répété de ±0,05 mm sont des paramètres de sélection initiaux clés ; la charge complète de l'outil et de la pièce doit être prise en compte lors de l'évaluation de l'application.
Autres applications répertoriées par CRP
Les informations sur les produits CRP répertorient également la découpe, l'assemblage, le marquage, le soudage et le polissage. Ces processus peuvent nécessiter des outils et une intégration spécifiques à l’application. Leur inclusion dans la liste des applications publiée ne doit pas être interprétée comme une confirmation que chaque processus est pris en charge par la configuration standard.
Spécifications techniques
Spécifications générales du robot
|
Paramètre |
Spécification |
|
Modèle |
CRP-RA18-20 |
|
Forme de bras |
Joints multiples verticaux |
|
Degré de liberté |
6 axis |
|
Charge utile maximale |
20 kg |
|
Distance maximale d'atteinte |
1,821 mm |
|
Précision de positionnement répétée |
±0,05mm |
|
Poids du robot |
288 kg |
|
Mode d'installation |
Montage au sol, à l'envers, montage mural |
|
Configuration de l'armoire électrique |
G9A |
Spécifications de mouvement et de charge des axes
|
Axe |
Course maximale |
Vitesse maximale |
Couple admissible |
Moment d'inertie admissible |
|
Axe 1 |
Sol/à l'envers : −167 degrés à +167 degrés ; mur : −30 degrés à +30 degrés |
160 degrés/s |
/ |
/ |
|
Axe 2 |
−155 degrés à +105 degrés |
160 degrés/s |
/ |
/ |
|
Axe 3 |
−90 degrés à +135 degrés |
160 degrés/s |
/ |
/ |
|
Axe 4 |
−190 degrés à +190 degrés |
301 degrés/s |
55 N·m |
2,1 kg·m² |
|
Axe 5 |
−130 degrés à +130 degrés |
342 degrés/s |
55 N·m |
2,1 kg·m² |
|
Axe 6 |
−360 degrés à +360 degrés |
708 degrés/s |
24 N·m |
0,9 kg·m² |
Interfaces et environnement d'exploitation
|
Paramètre |
Spécification |
|
E/S réservées |
16 broches |
|
Connexions pneumatiques réservées |
2 × φ8 mm |
|
Température ambiante |
0 à 45 degrés |
|
Humidité relative |
20 % à 80 % d'humidité relative, sans condensation |
|
Vibration |
Moins de 0,5G |
|
Indice de protection |
Corps IP54 ; poignet IP67 |
|
Précautions d'installation |
Tenir à l'écart des liquides ou gaz inflammables ou corrosifs et des sources d'interférences électriques |
Planification de la personnalisation et de l'intégration
CRP publie des options de configuration pour ses systèmes de robots industriels. Les options ci-dessous décrivent les offres publiées par la société et ne constituent pas une confirmation que chaque option est disponible pour le CRP-RA18-20. Confirmez la compatibilité avec ce modèle et son armoire électrique G9A avant de commander.
Options de configuration publiées
• Câble d'interconnexion :longueur standard de 5 m ; Des longueurs de 8 m, 10 m, 15 m ou personnalisées sont également répertoriées.
• Puissance du transformateur :3 000 W, 5 000 W, 8 000 W ou autres spécifications sur demande.
• Pendentif d'apprentissage :Modèle E ou modèle C.
• Câble du pendentif d'apprentissage :6 m, 8 m, 10 m ou 12 m ; 15 m sont également répertoriés dans les informations de configuration fournies. Confirmez la disponibilité de ce modèle.
• Interface système et étiquettes :Une interface en anglais avec des étiquettes d'écran CRP est répertoriée. Les étiquettes alternatives peuvent entraîner des frais de conception supplémentaires.
• Couleur du robot :Bleu standard RAL 5015 et autres options de couleurs RAL publiées. CRP indique un délai de livraison de 45 jours pour les autres options de couleurs.
Le délai de livraison indiqué de 45 jours s'applique à l'option autre couleur, et non à la livraison d'une commande complète de robot.
Informations pour l'examen de la demande
Lorsque vous demandez un examen de projet, fournissez les informations suivantes, si disponibles :
• Pièce à usiner et outillage :Dimensions et poids de la pièce à usiner, poids de la pince, plaques d'adaptation, capteurs et autres équipements montés sur poignet.
• Postes de travail :Coordonnées de ramassage et de placement, orientation de l'outil requise et temps de cycle cible.
• Disposition de l'installation :Disposition de montage préférée, espace disponible, emplacements des machines et obstacles potentiels.
• Exigences relatives aux effecteurs finaux :Type de pince ou d'outil d'aspiration, exigences pneumatiques et besoins en E/S.
• Intégration du système :Interfaces de machine existantes, exigences électriques, besoins de communication et conditions de fonctionnement pertinentes.
Discutez de votre application de manutention avec CRP
Fabrication et assurance qualité
Ressources de fabrication
• Base de fabrication :Plus de 30 000 m², selon les informations publiées par l'entreprise CRP.
• Effectif :Plus de 300 salariés.
• Propriété intellectuelle :Plus de 400 droits de propriété intellectuelle, dont plus de 40 brevets d'invention.
Contrôle de qualité
Les informations qualité publiées par le CRP décrivent les activités suivantes au niveau de l'entreprise :
• Matériaux entrants :Contrôles qualité des matières entrantes.
• Fabrication et assemblage :Contrôles qualité lors de la production et de l'assemblage des robots.
• Inspection avant expédition :Inspection avant que les produits ne quittent l'usine.
• Tests de performances des robots :Les contrôles de performances publiés incluent la précision du positionnement répété et la stabilité du fonctionnement de la charge.
FAQ
Q : La charge utile maximale de 20 kg inclut-elle la pince ?
R : Le chiffre de 20 kg correspond à la charge utile maximale indiquée pour le robot. Incluez la pince, les plaques d'adaptation, les capteurs et autres équipements montés sur le poignet lors du calcul de la charge complète. Confirmez que la combinaison d'outils et de pièces proposée se situe dans les limites de charge applicables du robot.
Q : Le robot peut-il atteindre toutes les positions dans un rayon de 1 821 mm ?
R : Non. La portée maximale est une dimension de référence, et non une garantie que chaque position est accessible dans chaque orientation de l'outil. Utilisez le diagramme de plage de mouvement et la disposition de montage sélectionnée pour vérifier les positions de travail prévues.
Q : Comment la disposition de montage affecte-t-elle le déplacement de l'Axe 1 ?
R : La course de l'axe 1 est indiquée entre −167 degrés et +167 degrés pour le montage au sol et inversé, et entre -30 degrés et +30 degrés pour le montage mural. Cette différence doit être prise en compte lors de la sélection de la disposition de montage et du positionnement du robot par rapport aux machines et aux accessoires.
Q : Quels détails sont nécessaires pour évaluer l’intégration des effecteurs finaux ?
R : Fournissez le type, le poids, l'interface de montage, les exigences pneumatiques et les besoins en E/S de l'effecteur final. Les E/S réservées à 16 broches du robot et deux connexions pneumatiques de φ8 mm sont les références d'interface répertoriées ; la compatibilité avec l'outillage sélectionné doit être confirmée pour l'application prévue.
étiquette à chaud: Robot industriel abordable à 6 axes pour la manutention, Chine Robot industriel abordable à 6 axes pour la manutention fabricants, fournisseurs, usine