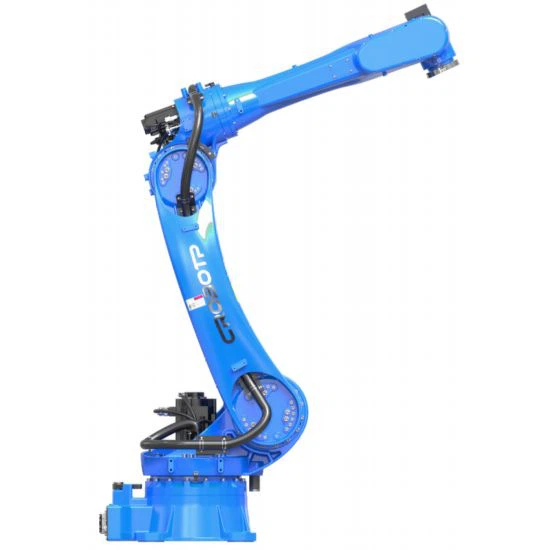
Présentation du produit
Le robot de manutention industriel abordable à 6 -axes (CRP-RA21-10) est un robot de manutention industriel à six -économiques-efficaces et adaptables, conçu spécifiquement pour les mises à niveau d'automatisation dans les petites et moyennes entreprises. Grâce à son mouvement flexible sur six axes et à sa structure compacte et légère, il gère efficacement une large gamme de matériaux, notamment les composants électroniques, les pièces mécaniques et les emballages. Sa protection IP67, son contrôle précis et sa conception de sécurité garantissent à la fois l'adaptabilité aux conditions de travail difficiles et la fiabilité opérationnelle.
Caractéristiques fonctionnelles
● Ultra-compact et léger, adapté aux scénarios de manipulation confinés.
La structure globale très compacte allège le bras, en particulier le plus petit poignet. Il peut s'adapter de manière flexible aux espaces restreints des lignes de production, aux postes de travail-à forte intensité d'équipement ou entre les petites étagères d'un entrepôt, saisissant et transférant facilement des matériaux-de petite et moyenne taille. Il peut être déployé sans modifications majeures du site, ce qui le rend adapté aux scénarios de manipulation-à espace limité tels que l'assemblage électronique et le traitement de pièces de précision.
● Haute rigidité et vitesse élevée, améliorant le temps de cycle de manipulation.
La grande rigidité du bras du robot, associée à un entraînement moteur-à grande vitesse, améliore considérablement le temps de cycle de fonctionnement. Dans des scénarios de manutention-à haute fréquence tels que le transfert continu de matériaux et le chargement et le déchargement de la ligne de production, il peut rapidement terminer l'ensemble du processus de « saisir-déplacement-du lieu », réduisant ainsi le temps d'attente des matériaux et améliorant efficacement l'efficacité globale de la ligne de production.
● Le moteur étanche IP67 résiste aux environnements difficiles.
Le moteur du robot est scellé avec un indice de protection IP67, le protégeant efficacement des influences environnementales difficiles telles que la poussière, les éclaboussures de liquide de refroidissement et les dégâts mineurs des eaux, évitant ainsi les dommages dus à la contamination et à l'humidité. Même dans des scénarios de manipulation à fort-impact et haute-humidité tels que l'usinage et l'emboutissage des métaux, il maintient un fonctionnement stable et réduit la fréquence de maintenance.
● Contrôle PID précis pour une manipulation stable et efficace
Le système d'entraînement utilise une technologie de contrôle PID avancée, combinée à un algorithme-d'anticipation pour une réponse plus rapide. Combinée à la compensation dynamique de l'observateur et à l'affaiblissement magnétique, la commande du moteur permet d'obtenir une plus grande précision et un fonctionnement plus stable. Même lors de la manipulation de matériaux de poids variables, la trajectoire du mouvement est contrôlée avec précision pour éviter toute inclinaison ou chute due au déplacement du centre de gravité, garantissant ainsi une manipulation stable et fiable.
● Optimisé par des algorithmes intelligents pour une durabilité à long terme-
Un nouvel algorithme de contrôle qui intègre la cinématique et la dynamique, intégrant la logique d'entraînement et de contrôle, planifie automatiquement la trajectoire de manipulation optimale en fonction des caractéristiques de charge des composants mécaniques et du poids du matériau. Cela permet au robot de fonctionner à sa capacité maximale tout en garantissant une durée de vie mécanique, en obtenant une réponse à grande vitesse-, des vitesses plus rapides et des mouvements flexibles et stables. Cela prolonge la durée de vie de l'équipement et réduit les coûts de maintenance à long terme.
● La détection des collisions et la compensation de la gravité étendent les applications de haute-précision
Équipé d'une détection de collision, le robot ralentira ou s'arrêtera immédiatement s'il entre en contact avec des équipements, des étagères ou des obstacles environnants pendant la manipulation, protégeant ainsi le robot, les matériaux et les équipements environnants. Combiné à la compensation de la gravité, cela améliore considérablement la précision de la manipulation et du positionnement, lui permettant de répondre aux exigences de précision les plus élevées pour la manipulation de composants électroniques et de pièces optiques de précision, élargissant ainsi sa gamme d'applications.
● L'arrêt d'urgence à double-circuit garantit la sécurité opérationnelle
Équipé d'une carte d'arrêt d'urgence de sécurité indépendante du système de contrôle et doté d'un relais à arrêt forcé-, il offre une protection d'arrêt d'urgence à double-circuit. En cas d'urgence (telle qu'une personne entrant dans le robot ou un dysfonctionnement d'un équipement), l'alimentation est rapidement coupée, garantissant la sécurité de l'opérateur, du robot et du matériel manipulé, dans le respect des normes de sécurité industrielle.
● Filtrage-triphasé-intégré pour une résistance aux interférences et un fonctionnement stable
Le filtre triphasé-intégré au robot isole efficacement les interférences électromagnétiques du réseau électrique externe et empêche les interférences internes d'être transmises à l'extérieur. Dans les lignes de production comportant plusieurs appareils fonctionnant de concert, cela évite les retards de manipulation, les écarts de positionnement ou les interruptions provoqués par des interférences, garantissant ainsi un processus de manipulation continu et stable.
Paramètres techniques du corps du robot
|
Modèle |
CRP-RA21-10 |
|
|
Forme de bras |
Joints multiples verticaux |
|
|
Degré de liberté |
6 axes |
|
|
Charge utile maximale |
10 kg |
|
|
Déplacement maximal |
Axe1 |
Montage au sol/à l'envers -170 degrés ~ 170 degrés, montage mural - 30 degrés ~ 30 degrés |
|
Axe2 |
-150 degrés ~ 85 degrés |
|
|
Axe3 |
-85 degrés ~ 150 degrés |
|
|
Axe4 |
-190 degrés ~ 190 degrés |
|
|
Axe5 |
-135 degrés ~ 135 degrés |
|
|
Axe6 |
-360 degrés ~ 360 degrés |
|
|
Vitesse maximale |
Axe1 |
210 degrés/S |
|
Axe2 |
210 degrés/S |
|
|
Axe3 |
265 degrés/S |
|
|
Axe4 |
420 degrés/S |
|
|
Axe5 |
420 degrés/S |
|
|
Axe6 |
885 degrés/S |
|
|
Couple admissible |
Axe4 |
40N.m |
|
Axe5 |
40N.m |
|
|
Axe6 |
13N.m |
|
|
Moment d'inertie admissible |
Axe4 |
1,3kg.m2 |
|
Axe5 |
1,3kg.m2 |
|
|
Axe6 |
0,43kg.m2 |
|
|
Poids du robot |
258,5 kg |
|
|
Distance maximale d'atteinte |
2118mm |
|
|
Précision de positionnement répétée |
±0,08 mm |
|
|
Mode d'installation |
Sol |
|
|
Corps |
E/S réservées |
16 broches |
|
Gaz réservé |
2*φ8mm |
|
|
Installation |
Température ambiante |
0 ~ 45 degrés |
|
Humidité relative |
20 % ~ 80 % HR (sans condensation) |
|
|
Vibration |
Moins de 0,5 G |
|
|
Autres |
L'installation du robot doit être éloignée de : liquides ou gaz inflammables ou corrosifs, sources d'interférences électriques |
|
|
Niveau IP |
Corps IP54 , Poignet IP67 |
|
|
Caractéristiques avantageuses |
Structure compacte, vitesse élevée, haute précision, extensibilité élevée et opération facile |
|
|
Application |
Manutention, palettisation, démontage, estampage, chargement et déchargement |
|
|
Configuration de l'armoire électrique |
G9A |
|
Schéma de l'interface d'installation

Diagramme de plage de travail

FAQ
Q : Quels problèmes pratiques la « conception à petit poignet » du CRP-RA21-10 résout-elle en matière de manutention ?
R : La conception au petit poignet de ce robot industriel abordable à 6 -axes pour la manutention lui permet de s'adapter de manière flexible aux espaces restreints des lignes de production (tels que les stations d'assemblage électronique densément remplies et les mezzanines des petites étagères d'entrepôt) ou dans les espaces confinés des équipements de précision. Il peut facilement saisir et transférer des matériaux tels que de petits composants électroniques et des pièces micromécaniques, éliminant ainsi l'espace de travail limité causé par un poignet surdimensionné et le rendant adapté à un plus large éventail de scénarios de manipulation impliquant un espace limité.
Q : Avec son moteur scellé et sa protection IP67, dans quels environnements de manipulation difficiles ce robot peut-il fonctionner ?
R : La conception étanche du moteur du CRP-RA21-10 et son indice de protection IP67 le protègent de la poussière métallique dans les ateliers d'usinage, des éclaboussures de liquide de refroidissement dans les applications d'emboutissage des métaux et de l'humidité dans les environnements de stockage humides. Même dans des conditions de manutention avec des niveaux élevés d'impuretés et une humidité élevée (telles que le chargement et le déchargement de machines-outils et le transfert de cartons dans des environnements humides), il empêche le moteur de devenir humide ou obstrué par la poussière, garantissant ainsi des opérations de manutention continues et stables.
Q : Comment l'interface d'E/S utilisateur de l'axe J3-et le tuyau d'air à double circuit peuvent-ils être utilisés pour s'adapter aux différents besoins de manutention ?
R : L'interface E/S utilisateur de l'axe J3- peut être connectée à un capteur de détection de matériau (par exemple, pour déterminer si le matériau a été correctement saisi). Le tuyau d'air à double circuit peut être connecté à une ventouse ou à une pince pneumatique. Par exemple, lors de la manipulation de pièces en plastique fines, une ventouse à vide peut être connectée pour une préhension sans faille. Lors de la manipulation de pièces métalliques, une pince pneumatique peut être commutée pour améliorer la force de préhension. Cela permet au robot de manipuler des matériaux de différentes formes et matériaux sans modifications complexes, améliorant ainsi la flexibilité de ce robot de manutention à 6 axes.
Q : Comment la compensation gravitationnelle facilite-t-elle la manipulation de matériaux de haute-précision ?
R : La fonction de compensation de gravité du CRP-RA21-10 compense automatiquement l'impact des matériaux de poids variables sur la trajectoire du bras du robot, évitant ainsi les erreurs de positionnement causées par les différences de poids des matériaux. Lors de la manipulation de matériaux critiques-de précision tels que des composants électroniques délicats et des pièces optiques, cela garantit un mouvement fluide et un positionnement précis du bras du robot, minimisant ainsi les dommages matériels causés par un mauvais alignement. Ce robot de manutention industriel à 6 axes est ainsi adapté à un plus large éventail de scénarios de manipulation de haute précision.
Q : Pourquoi la conception d'arrêt d'urgence à double-circuit est-elle plus fiable qu'un arrêt d'urgence standard ?
R : Ce robot est équipé d'un panneau d'arrêt d'urgence de sécurité indépendant du système de contrôle et utilise un relais d'arrêt forcé-. Même si le système de contrôle principal rencontre une erreur, le panneau d'arrêt d'urgence indépendant peut toujours couper l'alimentation via le circuit à double -circuit, éliminant ainsi le risque de défaillance potentiel d'un arrêt d'urgence à circuit unique-. En cas d'urgence, comme l'entrée de personnel dans la zone de travail ou les bourrages de matériaux, cela garantit un déclenchement d'arrêt d'urgence fiable, protégeant ainsi l'opérateur, le robot et les matériaux manipulés.
Q : Comment le filtre-triphasé-intégré assure-t-il une manipulation stable dans un atelier comportant plusieurs-équipements ?
R : Plusieurs équipements automatisés fonctionnant simultanément dans un atelier peuvent facilement générer des interférences électromagnétiques. Le filtre triphasé intégré-du CRP-RA21-10 isole les interférences externes du réseau (telles que les fluctuations de tension provenant d'autres équipements) tout en empêchant sa propre sortie d'interférence d'affecter les équipements périphériques. Cette interférence évite les retards de manipulation, les erreurs de positionnement ou les interruptions, garantissant ainsi que ce robot de manipulation peut maintenir un fonctionnement continu et stable dans une ligne de production avec plusieurs équipements travaillant ensemble.
étiquette à chaud: robot industriel à haut rendement pour la manipulation du bras de robot, robot industriel à haut rendement en Chine pour la manipulation des fabricants de bras de robot, fournisseurs, usine