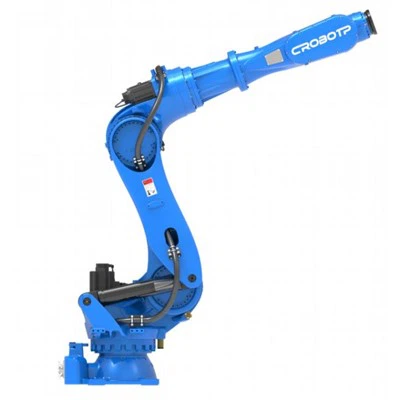
Présentation du produit
Le CRP-RP24-130 combine un mécanisme de liaison à quatre axes avec une précision de positionnement répété de ±0,2 mm et un indice de protection IP56. Ses interfaces répertoriées comprennent des E/S réservées à 16 broches et deux connexions pneumatiques réservées φ10 mm, avec une armoire électrique G15A.
Caractéristiques fonctionnelles
Structure de bielle
Le mécanisme à articulations multiples et à bielles définit la disposition mécanique du robot pour les tâches de manipulation impliquant le ramassage, le transfert et le placement.
01
Compensation de la gravité et adaptation de la charge
Ces fonctions de mouvement répertoriées sont pertinentes lors de l'évaluation du comportement de mouvement de la pièce à usiner et de l'outillage prévus.
02
Fonction de mouvement ST
La fonction ST est incluse dans les fonctionnalités de contrôle de mouvement de la description du produit. Les chiffres spécifiques de temps de cycle ou de réduction d’impact ne sont pas fournis dans les spécifications fournies.
03
Interfaces électriques et pneumatiques
Les E/S réservées à 16 broches et les deux connexions pneumatiques de φ10 mm fournissent des points d'interface pour l'intégration des outils de planification et du poste de travail.
04
Filtre triphasé
Un filtre triphasé intégré est répertorié pour les considérations EMC/EMI. Reportez-vous à la documentation technique applicable lors de l’évaluation de l’installation électrique complète.
05
Scénarios d'application
- Transfert de matériaux et manipulation de pièces :Déplace les pièces entre des positions de ramassage et de placement définies, des convoyeurs, des accessoires et des stations de traitement.
- Palettisation et dépalettisation :Transfère les articles entre les points d’approvisionnement, les palettes et les zones de préparation.
- Chargement et déchargement de machines :Transfère les pièces dans ou hors des machines et des accessoires.
- Opérations de découpe :Prend en charge l'évaluation de la découpe assistée par robot en fonction de l'outil de processus, de la géométrie de la pièce et du mouvement requis.
- Opérations de meulage :Peut être évalué pour les tâches de meulage en fonction des exigences d'outillage, de force et de couple et de la géométrie de la pièce.
Paramètres techniques du corps du robot
Informations de base
|
Article |
Spécification |
|
Modèle |
CRP-RP24-130 |
|
Forme de bras |
Multijoints + bielle |
|
Degré de liberté |
4 axis |
|
Charge utile maximale |
130 kg |
|
Distance maximale d'atteinte |
2,485 mm |
|
Poids du robot |
820 kg |
|
Mode d'installation |
Sol |
|
Niveau IP |
IP56 |
|
Configuration de l'armoire électrique |
G15A |
Mouvement et performances de l’Axe
|
Article |
Spécification |
|
Déplacement de l'axe 1 |
-175 degrés à +175 degrés |
|
Déplacement de l'axe 2 |
-87 degrés à +39 degrés |
|
Déplacement de l'axe 3 |
-71 degrés à +105 degrés |
|
Déplacement de l'axe 4 |
-360 degrés à +360 degrés |
|
Vitesse maximale de l'axe 1 |
154 degrés/s |
|
Vitesse maximale de l'axe 2 |
166 degrés/s |
|
Vitesse maximale de l'axe 3 |
104 degrés/s |
|
Vitesse maximale de l'axe 4 |
271 degrés/s |
|
Couple admissible de l'axe 4 |
125 N·m |
|
Moment d'inertie admissible de l'axe 4 |
13 kg·m² |
|
Précision de positionnement répétée |
±0,2 mm |
Interfaces et conditions de fonctionnement
|
Article |
Spécification |
|
E/S réservées |
16Pin |
|
Gaz réservé |
2 × φ10 mm |
|
Température ambiante |
0 à 45 degrés |
|
Humidité relative |
20 % à 80 % HR (sans condensation) |
|
Vibration |
Moins de 0,5G |
|
Environnement d'installation |
Tenir à l'écart des liquides ou gaz inflammables ou corrosifs et des sources d'interférences électriques. |
Avantages et applications répertoriés
|
Article |
Spécification |
|
Caractéristiques avantageuses |
Structure compacte, vitesse élevée, haute précision, rigidité élevée, durée de vie élevée, extensibilité élevée et opération facile |
|
Application |
Manutention, palettisation, dépalettisation, découpe, meulage |
Personnalisation et intégration
La planification de la personnalisation du RP24-130 doit se concentrer sur la tâche de manipulation ou de processus réelle.
- Outillage de bout de bras :Fournissez les dimensions de la pièce, le poids, les surfaces de contact et la pince ou l'outil de traitement proposé.
- Interfaces pneumatiques et électriques :Identifiez les connexions aériennes, les signaux d’E/S, les capteurs et les interfaces de contrôle requis.
- Disposition du poste de travail :Partagez les positions des machines, les points de ramassage et de placement, les dégagements et la séquence de mouvements requise.
- Exigences du processus :Pour la palettisation, indiquez la disposition des articles et le temps de cycle cible. Pour la coupe ou le meulage, fournissez les détails du processus-outil et les exigences pertinentes en matière de force ou de couple.
Le CRP peut examiner ces entrées pour évaluer l’application proposée et les exigences d’intégration.
Discutez de votre application RP24-130
Fabrication et vérification de la qualité
CRP fait état d'une surface de fabrication de plus de 30 000 m², d'une capacité de production annuelle de 30 000 ensembles et d'environ 300 employés. Ses processus de fabrication publiés comprennent la production de composants de base, l'assemblage de robots, l'installation de pansements et les tests.
Les procédures qualité publiées par l'entreprise comprennent :
- Inspection entrante :Vérifie les dimensions, la dureté, la composition et l’apparence.
- Mesure des pièces usinées :Mesure coordonnée des pièces moulées de corps de robot et des pièces usinées.
- Inspection des composants principaux :Inspection des principaux composants du robot.
- Tests de robots :Les contrôles publiés incluent des contrôles répétés de précision de positionnement et de stabilité de fonctionnement de la charge, ainsi que des contrôles de bruit et de compatibilité des armoires électriques.
Pour l'examen de l'approvisionnement, demandez les dossiers d'inspection applicables à la configuration RP24-130 fournie.
Visite de l'usine CRP Contrôle qualité CRP
FAQ
Q : La charge utile de 130 kg inclut-elle la pince ?
R : Le chiffre de 130 kg correspond à la charge utile maximale indiquée. Confirmez les limites de charge et de moment applicables pour la configuration complète de l'outillage.
Q : Le robot peut-il être utilisé pour couper ou meuler ?
R : Les deux applications sont répertoriées. L'outil de processus proposé et les exigences opérationnelles doivent être examinés pour déterminer s'ils sont appropriés.
Q : Quelles informations les acheteurs doivent-ils fournir pour l'évaluation de la demande ?
R : Fournissez les dimensions et le poids de la pièce, les détails de l'outillage, la disposition du poste de travail, la séquence de mouvements et les exigences pertinentes en matière d'interface électrique ou pneumatique.
étiquette à chaud: Robot de manutention crp 6 axes, Chine fabricants de robots de manutention crp 6 axes, fournisseurs, usine